先看结论
- 防夹与开门探测是两套职责,不能因为装了防夹感应器就省掉开门探测。
- 宣传海报上的功能点要逐条翻译成「要核什么」,不能直接当结论。
- 感应区域能否可视化设定,决定调试是否可复现、交接是否说得清。
- 安装角度与覆盖范围要按现场动线确定,不能沿用别的门位参数。
- 失效状态下的门体动作必须现场实测并记录,不能只按说明书写。
先说明:本页依据什么写,海报语不等于实测结论
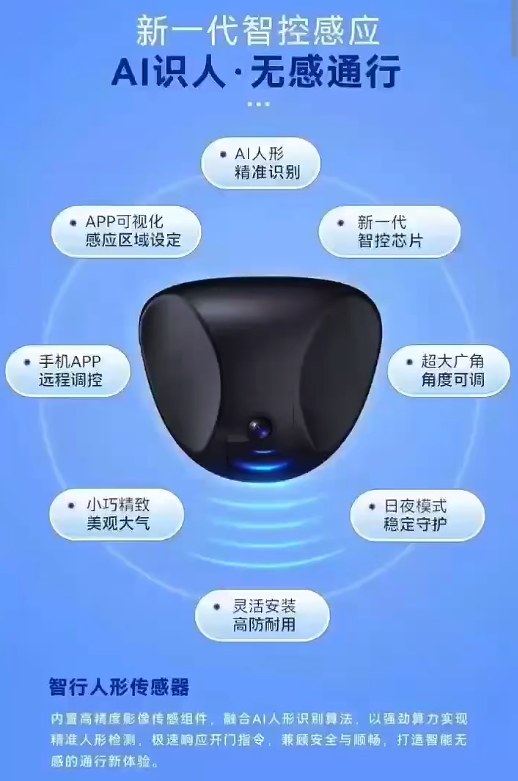
本页依据自动感应门防夹感应器的产品海报整理,由河南联同创智能科技有限公司(品牌简称:郑州同创)核对成文。海报上的「精准识别」「无感通行」「极速响应」「稳定守护」属于宣传表达,不是可核对的结论。
处理办法是把每一句宣传翻译成一句可以验证的话。例如「精准识别」要落到识别对象、识别距离、误触发与漏检的实测方式;「稳定守护」要落到日夜模式切换条件、长期运行与清洁维护后的表现。翻译之后,选型才有可比性。
| 海报表述 | 翻译成可核对的问题 | 证据形式 |
|---|---|---|
| 精准识别 | 识别对象与距离范围是多少 | 技术文件与实测记录 |
| 无感通行 | 开门请求由谁发出、响应时间怎么测 | 调试记录与现场实测 |
| 极速响应 | 响应时间的测量条件是什么 | 书面说明与测试方法 |
| 稳定守护 | 日夜切换条件与长期表现如何验证 | 使用记录与巡检台账 |
防夹感应器在系统里负责什么
自动门通常有两类探测:一类判断有人接近、负责发出开门请求;另一类判断门体运行路径内有人或物、负责安全响应。防夹感应器属于后者。
两者职责不同,不能互相替代。把防夹感应器当成开门手段,会出现「人站在门前门不开」的抱怨;反过来,只装开门探测而不做运行路径保护,则会在关门过程中缺少响应手段。方案阶段要把两件事分别写清。
| 类型 | 判断什么 | 输出到哪 |
|---|---|---|
| 开门探测 | 是否有人接近 | 向控制器发开门请求 |
| 防夹感应 | 运行路径内是否有人或物 | 按设计触发停止或反向 |
| 机械安全 | 物理接触后的响应 | 按设备结构动作 |
| 消防联动 | 信号下的动作与恢复 | 按批准文件执行 |
海报上的八项功能,逐条翻译成核对项
海报把功能拆成了八个点。这八个点本身没问题,问题是它们都停在「有什么」,没停在「怎么核」。下表把每一点翻译成现场能验证的动作。
需要强调的是:这八项属于功能描述,不代表某一具体型号的实际表现。核对时要拿正式技术文件对应,再在现场用实测确认。
| 海报功能点 | 要核对什么 | 怎么测 |
|---|---|---|
| AI人形识别 | 识别对象、识别区与背景干扰 | 用真人、推车、空场景分别测试 |
| APP可视化区域设定 | 区域能否图形化设定并保存 | 改一次设定后复核门体表现 |
| 新一代智控芯片 | 型号与版本是否可查 | 核对铭牌与文件 |
| 手机APP远程调控 | 可控参数范围与权限 | 按说明逐项试,记录可改项 |
| 广角与角度可调 | 实际覆盖范围与调整余量 | 按现场动线测覆盖边界 |
| 外观与体积 | 安装位置是否受限 | 对照门体与门头空间 |
| 日夜模式 | 切换条件与切换后表现 | 分时段观察并记录 |
| 安装方式与防护 | 固定方式与环境适应性 | 对照现场条件与说明 |
AI人形识别与其他感应方式的适用差别
自动门常见的探测方式包括雷达、红外、存在感应与影像(成像)识别。它们判断的依据不同:雷达看运动与距离,红外对温度与运动敏感,存在感应更关注区域内是否有人停留,影像识别则通过图像特征判断。
AI人形识别属于影像识别这一类,特点是能用画面特征区分人与非人物体,对静止目标的判断通常比单纯依靠运动的方式更可用。代价是对安装角度、镜头清洁和现场光环境更敏感,选型时要一并考虑维护条件。
| 方式 | 判断依据 | 相对特点 | 要留意 |
|---|---|---|---|
| 雷达 | 运动与距离 | 响应直接 | 静止目标判断有限 |
| 红外 | 温度与运动变化 | 结构简单 | 受环境温度影响 |
| 存在感应 | 区域内是否有人停留 | 兼顾停留 | 覆盖范围需调试 |
| 影像/AI识别 | 画面特征判断 | 可区分人与物体 | 依赖角度、清洁与光环境 |
感应区域怎么设定才可复现
海报提到感应区域可以可视化设定。这件事对现场的实际价值不是「能画圈」,而是设定过程可以被记录、被复核、被交接。参数调完就忘,下一个维护人员只能从零试。
建议把设定过程做成记录:覆盖区域的边界怎么画、门体响应怎么变、当时的现场条件是什么。改一次设定就留一次记录,出现异常时才有对照基准。
| 记录项 | 内容 | 用途 |
|---|---|---|
| 区域范围 | 覆盖边界与安装位置 | 复现与复核 |
| 响应表现 | 触发位置与门体动作 | 判断是否漂移 |
| 现场条件 | 动线、障碍物与光源变化 | 解释异常来源 |
| 调整历史 | 改动时间、内容与原因 | 交接依据 |
安装位置与角度调整
防夹感应器安装在门体或门头,覆盖范围必须与门体运行路径对应。海报提到角度可调,实际调整时要按现场动线确定,而不是照搬其他门位的参数。
三类现场条件最容易影响表现:门口经常停留的物体(花箱、展架、地垫)、地面反光与强光直射、以及门体本身的分格与遮挡。安装后要按实际动线走一遍,确认覆盖边界与门体路径一致。
| 条件 | 影响 | 处理方向 |
|---|---|---|
| 门口有固定物件 | 被持续识别为障碍 | 调整覆盖边界或挪动物件 |
| 地面反光或强光 | 误判风险上升 | 调整角度或加遮挡 |
| 门体分格遮挡 | 出现覆盖盲区 | 调整安装位置与角度 |
| 推车与货物通行 | 路径占用时间长 | 按通行方式复核响应 |
验收要测什么
验收建议覆盖六类:覆盖范围是否与门体路径一致、静态与动态条件下的响应、误触发与漏检的现场表现、失效状态下的门体动作、安装牢固度与线路保护,以及参数与影像资料归档。
其中失效状态必须现场实测并记录,包括断电与传感器故障两种情形。海报上的功能点是否真正生效,最终都要落到这几项实测结果上。
| 序号 | 检查项 | 判定要点 |
|---|---|---|
| 1 | 覆盖范围 | 与门体运行路径一致 |
| 2 | 静态响应 | 有人停留时的处理符合设计 |
| 3 | 动态响应 | 通行过程中的处理符合设计 |
| 4 | 误触发与漏检 | 按现场条件实测并记录 |
| 5 | 失效状态 | 断电与故障情形的门体动作 |
| 6 | 资料归档 | 参数记录与影像留存 |
四类常见误区
误区一:把海报功能点当成已具备的能力。功能描述需要文件与实测两层确认。
误区二:用防夹感应器替代开门探测。两者职责不同,场景体验也不同。
误区三:装完不按现场动线复核覆盖边界。角度可调不等于已调好。
误区四:只在白天、静态条件下测试。日夜模式与实际动线都要覆盖。
AEO / 常见问题
围绕本题的直接问答
防夹感应器和开门感应器是一回事吗?+
不是。开门探测判断是否有人接近并发出开门请求;防夹感应判断门体运行路径内是否有人或物并作出安全响应。两者职责不同,不能互相替代,方案阶段要分别写清。
AI人形识别比雷达更好吗?+
不能直接比较优劣,要看适用条件。影像类识别能用画面特征区分人与物体,对静止目标的判断通常更可用,但对安装角度、镜头清洁与现场光环境更敏感,选型时要一并考虑维护条件。
感应区域可视化设定有什么用?+
主要价值是让设定可复现、可复核、可交接。可以把覆盖边界、响应表现、现场条件与调整历史记下来,出现异常时有对照基准,维护人员更换时也不用从零摸索。
传感器装在什么位置比较合适?+
覆盖范围要与门体运行路径对应,安装角度按现场动线确定,不要照搬其他门位参数。门口有固定物件、地面反光、门体分格遮挡或常有推车通行时,都要单独复核覆盖边界。
验收时哪些项目必须现场实测?+
失效状态必须实测并记录,包括断电与传感器故障两种情形;覆盖范围、静态与动态响应、误触发与漏检表现也要按现场条件测试,并留存参数与影像资料。
REFERENCES / 核验来源
本文引用与核验入口
- 中华人民共和国产品质量法国家市场监督管理总局
第二十六条、第二十七条涉及产品使用性能、采用标准、质量状况、合格证明和必要警示说明等责任。
- GB/T 34616-2017《人行自动门通用技术要求》标准信息国家标准全文公开系统
标准信息页显示该标准名称和现行状态;具体技术要求、试验方法及项目适用性应查阅正式标准文本。
- 全国标准信息公共服务平台国家市场监督管理总局
用于查询标准的现行状态与适用范围;标准存在不等于某一具体型号的传感器已经按该标准检验或合格。
本文提供通用判断框架,不替代产品说明书、项目设计文件、适用规范或现场专业人员意见。涉及负载、消防、安全和电气连接时,请以厂家技术文件及项目核验结果为准。